
엣지 비전 AI 데이터 루프와 현장 사례: 2026 어드밴텍 Edge AI Day 발표 정리
엣지 비전 AI를 한 현장에 도입한 뒤 상시 운영하고 다른 현장에도 적용하려면 무엇을 준비해야 하는지, 2026 어드밴텍 Edge AI Day 발표를 정리했습니다.

슈퍼브에이아이 이현동 부대표가 2026년 11월 6일 서울 강남 엘리에나 호텔에서 열린 2026 어드밴텍(Advantech) Edge AI Day에서 '엣지에서 돌아가는 비전 파운데이션 모델'을 주제로 발표했습니다. 부제는 '보는 AI에서 판단하고 움직이는 AI까지, 산업 현장에 적용된 엣지 AI 사례'였습니다.
📌 3줄 요약
· 이현동 부대표는 엣지 AI 과제가 시연에서 끝나거나 두 번째 현장에서도 첫 현장만큼 비용이 드는 원인을 현장 적합성, 운영 주체, 확산 비용 세 가지로 설명했습니다.
· 엣지 데이터 루프는 엣지 장비가 신뢰도가 낮거나 작업자가 반려한 장면을 골라 올리면 선별·라벨링·재학습을 거쳐 현장별 변형 모델을 배포하는 5단계 과정입니다.
· 이현동 부대표는 현장 사례를 인지·판단·행동 단계로 나눠 소개했고 점검형·안전관제형·검사형 시작 패키지와 첫 30일 일정을 제안하며 발표를 마쳤습니다.
2026 어드밴텍 Edge AI Day는 어떤 행사인가요?
어드밴텍이 산업용 엣지 컴퓨팅 고객과 파트너를 대상으로 여는 행사입니다. 슈퍼브에이아이는 발표와 별도로 부스를 운영했고 NVIDIA Jetson Thor 기반 어드밴텍 엣지 AI 시스템 AIR-075 실물을 전시했습니다. 【행사 웹페이지 URL·세션 시각 확인: 미현님】
PoC 이후 상시 운영과 다른 현장 적용에서 생기는 세 가지 문제
같은 사양의 산업용 엣지 컴퓨터를 설치한 현장 가운데 일부는 시연만 하고 장비를 쓰지 않으며 일부는 상시 운영합니다. 이현동 부대표는 그 차이를 세 가지로 나누고 각각 고객에게 자주 듣는 말을 함께 소개했습니다.
- 현장 적합성: "데모 영상에서는 잡히는데 우리 라인에서는 안 잡힌다." 공개 모델에 현장 사진 일부만 추가 학습하면 학습 데이터에 없는 조도·각도·제품 변형에서 탐지가 빠집니다.
- 운영 주체: "오탐 알람이 쌓이는데 누가 고쳐야 하는지 모른다." 오탐을 누가 접수하고 어떤 주기로 모델에 반영할지 착수 단계에서 정하지 않으면 작업자가 알람을 꺼 둡니다.
- 확산 비용: "2공장에도 하고 싶은데 견적이 1공장과 같다." 첫 과제에서 데이터 규격과 라벨 정의서를 문서로 정리해 두지 않으면 두 번째 현장에서 데이터 수집, 라벨링, 학습, 현장 설치·설정을 처음부터 다시 합니다.
엣지 AI 배포 구조: 추론·학습 위치별 3가지
이현동 부대표는 슈퍼브에이아이가 고객 현장에 적용해 온 배포 구조를 세 가지로 나눠 소개했습니다.
| 구조 | 추론·학습 위치 | 선택 조건 | 예시 현장 |
|---|---|---|---|
| Cloud only | 추론과 학습 모두 클라우드 | 실시간 제어가 필요 없고 장비 설치 없이 도입 | 사진 기반 접수, 문서 판독 |
| On-prem + Edge | 엣지 장비에서 추론, 공장 안 서버에서 학습 | 지연·네트워크 단절·보안 때문에 데이터를 외부로 보낼 수 없음 | 로봇, AMR, 라인 검사, 폐쇄망 설비 |
| Cloud + Edge | 엣지 장비가 1차 추론 후 이벤트만 전송, 학습·배포는 중앙 서버 | 현장이 많아 영상을 전부 올릴 수 없음 | 분산 CCTV, 이동형 관제, 다수 공장 |
배포 방식별 장단점은 비전 AI 배포 방식 가이드: 클라우드·온프레미스·엣지 비교에서 다뤘습니다.
현장 데이터로 조정하는 방식과 기반 모델 제로
발표에서 소개한 방식은 산업 이미지로 미리 학습한 비전 파운데이션 모델 하나를 현장별 데이터로 조정해 엣지 장비에 배포합니다. 새 현장에서는 조명·각도·대상이 담긴 현장 데이터와 무엇을 정답으로 볼지 적은 라벨 정의서를 준비하고, 배포 위치(클라우드·온프레미스·엣지)와 하드웨어(GPU·NPU)를 정합니다.
이 방식의 기반 모델은 슈퍼브에이아이의 산업 특화 비전 파운데이션 모델 제로(ZERO)입니다. 이현동 부대표는 처음 보는 대상에서의 성능을 근거로 들었습니다. 제로는 CVPR 2026 퓨샷 객체 탐지 챌린지에서 53.9 mAP로 종합 1위를 차지했고 7개 평가 카테고리 중 5개에서도 1위였습니다(CVPR 2026 챌린지 결과). 슈퍼브에이아이 자체 산업 벤치마크(SPBEval)의 Text AP에서는 제로 2.2(Large)가 31.3으로 공개 모델 LLMDet의 20.6보다 높았습니다. 가장 작은 제로 Tiny는 640×640 입력 기준 0.329 TFLOPs의 연산량으로 엣지 장비에서 실시간 추론을 합니다. 두 수치는 제로 제품 페이지에서 확인할 수 있습니다.
엣지 데이터 루프는 어떻게 운영하나요?
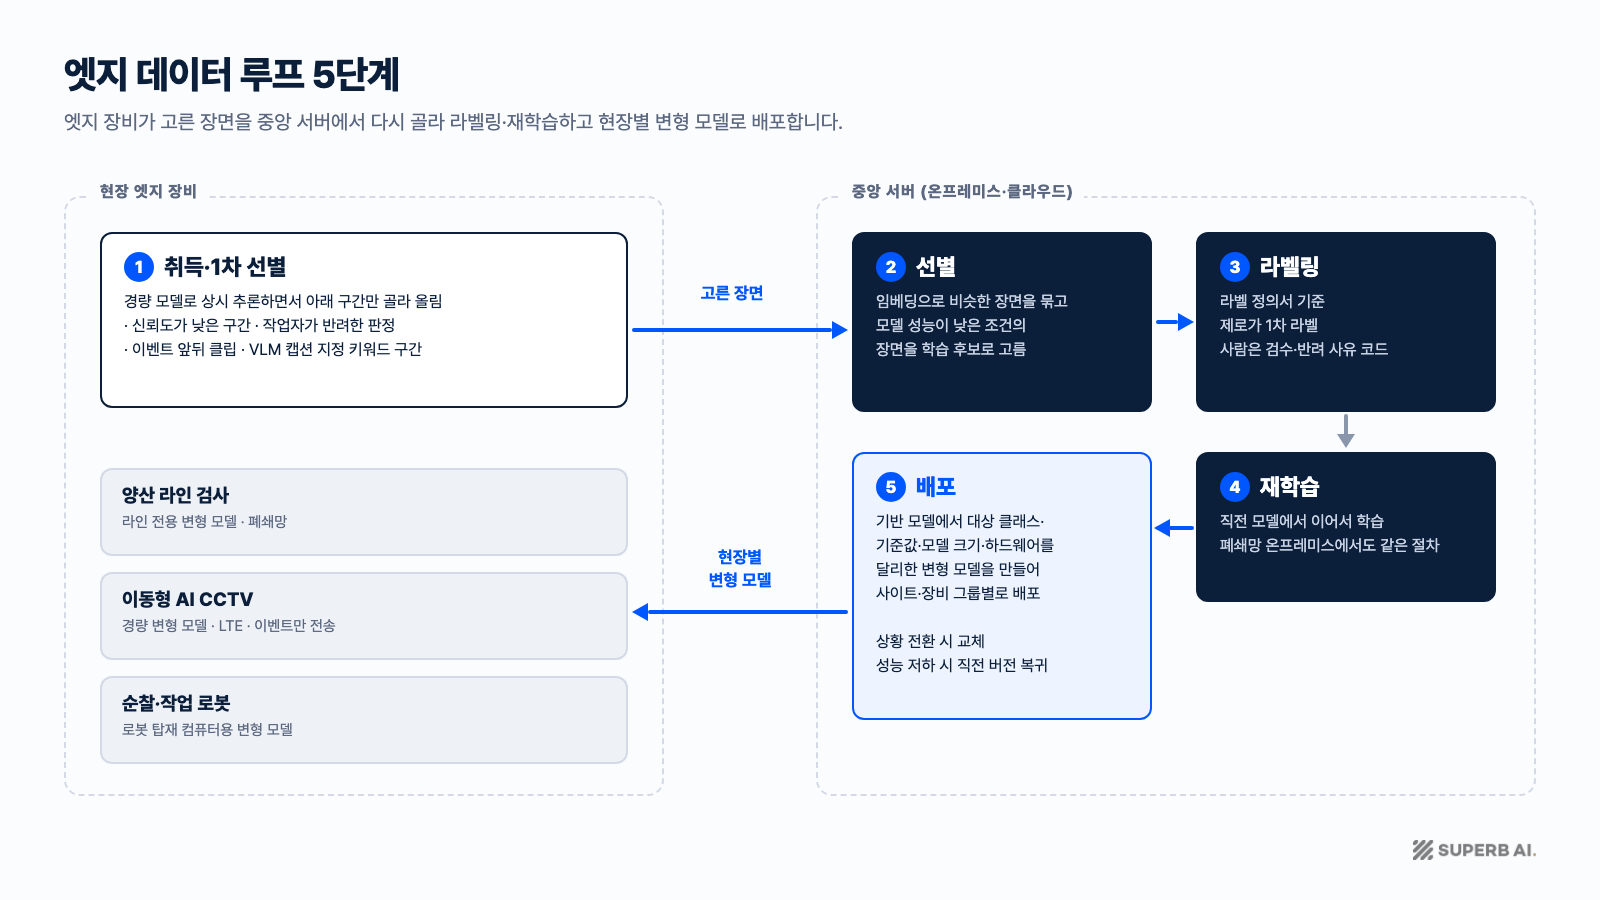
이현동 부대표는 엣지 장비를 추론 장치이자 데이터 취득 장치로 설명했습니다. 엣지 장비가 신뢰도가 낮거나 작업자가 반려한 장면을 저장해 두면 그 장면으로 모델을 다시 학습할 수 있습니다. 발표에서는 이 과정을 다섯 단계로 나눴습니다.
- 취득·1차 선별(엣지 장비): 엣지 장비는 경량 모델로 상시 추론하면서 신뢰도가 낮은 구간, 작업자가 반려한 판정, 이벤트 앞뒤 클립, 시각언어모델(VLM) 캡션에 지정 키워드가 나온 구간을 골라 네트워크 사정에 맞춰 올립니다. 장비를 설계할 때부터 모든 기록에 공통 타임스탬프와 장비 ID·펌웨어·모델 버전을 남기고, 위 조건에 맞는 구간을 우선 저장하도록 설정합니다.
- 선별(중앙 서버): 임베딩으로 비슷한 장면을 묶어 중복을 덜어 내고 모델 성능이 낮은 조건의 장면을 학습 후보로 고릅니다.
- 라벨링: 착수 때 만든 라벨 정의서를 기준으로 라벨을 답니다. 발표 예시에서는 연기·화재 장면을 불완전연소 기체, 연소 기체, 화재 세 클래스로 나눴습니다. 제로가 1차 라벨을 달고 사람은 맞다·틀리다 판정과 반려 사유 코드를 기록합니다.
- 재학습: 직전 모델에서 이어서 학습하며 인터넷이 연결되지 않은 온프레미스 환경에서도 같은 절차를 씁니다.
- 배포: 기반 모델에서 대상 클래스, 클래스별 기준값, 모델 크기, 하드웨어(엣지 GPU·NPU)를 달리한 변형 모델을 만들어 사이트·장비 그룹별로 배포합니다. 공정 변경이나 주야간 전환에 맞춰 변형 모델을 교체하고 성능이 떨어지면 직전 버전으로 되돌립니다. 배포할 변형 모델은 담당자가 승인합니다.
설비의 안전 정지는 모델 추론과 별개인 정지 장치로 처리한다는 원칙도 함께 소개했습니다.
인지·판단·행동 단계별 현장 사례
이현동 부대표는 현장 사례를 인지(무엇이 어디에 있는가), 판단(기준에 맞는가), 행동(움직여서 처리하는가) 단계로 나눠 소개했습니다. 발표에서 쓴 구분이며 고객사명은 모두 밝히지 않았습니다.
인지: 폐쇄망 야적장과 이동형 AI CCTV
한 에너지 공기업의 야적장에서는 재고량을 눈대중으로 추정하고 부서 간 합의로 수치를 정해 왔습니다. 지금은 센서로 형상을 스캔하고 AI가 체적을 계산해 중량으로 환산한 뒤 발전량 계획에 쓸 수치를 냅니다. 외부망 연결과 원본 데이터 반출이 불가능한 현장이라 계산은 현장 안에서 하고 중앙 서버에는 결과와 이력만 보냅니다.
옥외 고위험 작업 현장에는 이동형 AI CCTV 구성을 제안한 사례를 소개했습니다. 작업 위치가 매일 바뀌고 폐쇄망 환경이며 통신은 LTE를 씁니다. 이 현장에 제안한 구성에서는 함체에 넣은 Jetson 기반 엣지 AI 시스템이 PTZ 카메라 영상에서 안전모 미착용, 출입금지 구역 진입, 중장비 작업 반경 내 접근, 안전고리 미체결, 화재를 탐지 모델과 VLM으로 찾아냅니다. 이벤트 클립은 LTE와 VPN을 거쳐 폐쇄망 중앙 서버로 전송되고 중앙 서버에서 선별·검수·재학습을 합니다. 재학습 주기는 첫 3개월 동안 월 1회, 이후 분기 1회입니다. 외부에는 조치 내역만 문자 메시지로 보냅니다. 슈퍼브에이아이가 이동형 AI CCTV를 실제로 운영 중인 사례로는 발전소 안전작업허가를 돕는 이동형 AI CCTV 사례가 있습니다.
판단: 라인 외관 검사와 VLM 안전고리 체결 확인
정밀부품 양산 라인의 외관 검사 과제에서는 첫 산출물로 불량 정의서를 만들었습니다. 정의서에는 겉모습이 거의 같은 스크래치와 크랙을 숙련 검사자가 어떻게 구분하는지 적었습니다. 두 번째 라인에서는 이 정의서와 데이터 규격을 그대로 쓰고 새 불량 유형만 추가합니다. 외관 검사 AI 전환 과정은 글로벌 전자부품 제조사의 외관 검사 AI 전환 사례에 정리돼 있습니다.
VLM 사례에서 쓴 질문은 "고소 작업자가 모두 안전고리를 걸었는가?"입니다. 이미지를 VLM 입력 해상도로 줄이면 안전고리가 몇 픽셀 크기가 되고, 이미지만 받은 VLM은 이 고리를 보지 못해 작업자 4명이 모두 체결했다고 잘못 답했습니다. 탐지 모델이 찾은 고리 좌표를 함께 넣자 VLM은 작업자 4명에 고리 3개, 3번 작업자 미체결로 답했습니다. 이 구성은 발표 시점 기준으로 슈퍼브에이아이가 Jetson Thor급 엣지 장비에서 운영 검증 중인 단계입니다. 탐지 모델과 VLM을 함께 쓰는 영상 분석 구조는 VLM 영상분석 글에서 설명했습니다.
행동: 로봇의 주행 인지와 학습 데이터 생성
모빌리티 기업과 진행 중인 주차 로봇 과제는 실내에서만 주행하던 로봇이 실외 주차 공간까지 주행할 수 있도록 슈퍼브에이아이가 인지 기능을 개발하는 일입니다. 추론은 로봇에 탑재한 Jetson Orin에서 ROS2로 실행하고 학습은 고객 사내 온프레미스 서버에서 하므로 데이터와 학습한 모델이 고객 내부망 밖으로 나가지 않습니다. 다음 단계로는 기반 모델과 주차장별 변형 모델을 나눠 원격으로 업데이트하는 구조를 제안했습니다.
마지막으로 피지컬 AI(Physical AI) 학습 데이터 생성 사례를 소개했습니다. 휴대폰이나 액션캠 영상으로 현장을 3D로 재구성하고 시뮬레이터에 상호작용 객체를 배치해 로봇 시점의 동작 데이터를 만듭니다. 현장 스캔과 3D 재구성은 인지 단계 사례에서 쓰는 데이터 수집·처리 과정과 같습니다. 학습한 동작 모델(정책)은 로봇 탑재 컴퓨터에서 실행합니다.
엣지 AI 도입은 어떤 범위로 시작하나요?
이현동 부대표는 현장 유형별 시작 패키지 세 가지와 첫 30일 산출물을 제안했습니다. 장비 사양은 슈퍼브에이아이가 하드웨어 파트너와 함께 고릅니다.
| 패키지 | 대상 현장 | 첫 30일 산출물 | 다음 단계 |
|---|---|---|---|
| 점검형 | 설비·인프라 순회 점검 | 점검 항목 판정 모델 1종, 결과 대시보드 | 사이트 확장 |
| 안전관제형 | 분산 사이트·작업장 안전 | 위험 행동 판정, 현장 즉시 경보 | 중앙 통합, 대수 확장 |
| 검사형 | 양산 라인 외관·조립 검사 | 불량 판정 모델, 불량 정의서·데이터 규격서 | 규격을 재사용한 라인 확장 |
첫 30일 일정은 다음과 같습니다.
- 1주차 현장 진단: 목적·장소·타깃·환경 정리, 라벨 정의서 초안, 배포 구조 결정
- 2주차 PoC와 데이터 취득 설계: 현장 판정 확인, 엣지 장비 선별 조건과 메타데이터·업로드 경로 정의
- 3~4주차 루프 1회 운영: 중앙 서버와 엣지 장비 연결, 선별·라벨링·재학습, 변형 모델 배포와 되돌리기 확인
발표자
이현동 부대표 | 슈퍼브에이아이
산업 현장의 문제를 비전 AI 도입으로 풀고 있습니다.
이전 발표·인터뷰
AI솔루션 데이 2023 'Vision AI 도입을 통한 비즈니스 가치창출 사례'
AIIA 포럼 2023 '데이터 중심의 AI 개발'
인터뷰 2025 '공공AI 성공의 핵심 3요소'
슈퍼브에이아이는 산업 현장의 시각 데이터를 기업이 활용할 수 있는 인텔리전스로 전환하는 비전 인텔리전스 기업입니다. 엣지 장비에서 실행되는 산업 특화 비전 파운데이션 모델 제로(ZERO)와 현장 데이터로 모델을 다시 학습하는 데이터 루프를 함께 제공합니다.
💬 엣지 비전 AI 도입이나 사내 세미나·행사 강연을 검토하고 계신가요? 아래 양식에 현장 유형과 요청 내용을 남겨주시면 담당자가 확인한 뒤 연락드립니다.