
공공안전을 위한 비전 인텔리전스: SWIPE 발표 정리
고정 CCTV가 닿지 않는 곳에 로봇을 보내고 모든 카메라의 화면을 하나의 3D 지도 위에서 읽는 방법을 한-싱 과학치안 협력 프로그램(SWIPE) 발표 세미나에서 소개했습니다. 발표 내용과 현장 사례를 정리했습니다.


슈퍼브에이아이가 2026년 10월 22일 한-싱 과학치안 협력 프로그램(SWIPE) 발표 세미나에서 'Vision Intelligence for Public Safety'를 주제로 발표했습니다. 발표에서는 고정 CCTV의 사각지대를 로봇과 3D 디지털 트윈으로 메우고, 산업 특화 비전 파운데이션 모델 제로(ZERO)로 경보마다 판단 근거를 남기는 공공안전 관제 구조를 소개했습니다. 슈퍼브에이아이는 SWIPE 선정 기업으로 이날 경찰청장 감사장과 트로피를 받았습니다. 발표자는 박주희 Global GTM & Partnerships Manager입니다. 이 글은 10분 발표의 흐름을 따라 내용을 정리했습니다.
📌 3줄 요약
· 도시의 CCTV는 계속 늘지만 화각 밖 사각지대가 남고 카메라마다 본 장면이 서로 이어지지 않습니다. 발표는 이 두 가지 문제에서 출발했습니다.
· 휴대폰으로 현장을 걸으며 찍은 영상으로 3D 디지털 트윈을 만들고 그 위에 CCTV와 순찰 로봇의 화면을 함께 올리는 구조를 소개했습니다. 사각지대는 로봇이 가서 확인합니다.
· 제로는 문장으로 탐지 대상을 정하고 경보마다 판단 근거를 글로 남기며 관제 요원의 질문에 답합니다. 출동 여부는 관제 요원이 정합니다.
SWIPE는 어떤 프로그램인가요?
SWIPE는 한국과 싱가포르가 과학치안 분야에서 협력하는 프로그램입니다. 이번 발표 세미나는 경찰청 치안연구개발산업과가 주관했고, 10월 21일부터 24일까지 인천 송도컨벤시아에서 열린 2026 국제치안산업대전의 공식 프로그램으로 진행됐습니다.
출발점: 카메라는 늘었지만 사각지대는 남습니다
발표의 출발점은 도시 관제의 현실입니다. 도시마다 CCTV는 해마다 늘어납니다. 그래도 모든 지점을 비추지는 못하고 카메라마다 본 장면은 서로 연결되지 않은 채 따로 쌓입니다. 사고가 CCTV 화각 밖에서 일어나면 관제실은 알 수 없고 제때 대응하지도 못합니다. 사람이 순찰하기에 위험한 구역도 있습니다.
슈퍼브에이아이가 내놓은 답은 두 가지입니다. 고정 카메라가 닿지 않는 곳에는 로봇을 보내고 모든 카메라와 로봇의 화면은 하나의 3D 지도 위에서 함께 읽습니다. 발표에서는 이렇게 현장 전체를 하나로 이해하는 능력을 공간 지능(Spatial Intelligence)이라는 이름으로 소개했습니다.
디지털 트윈과 로봇 관제는 어떻게 돌아가나요?
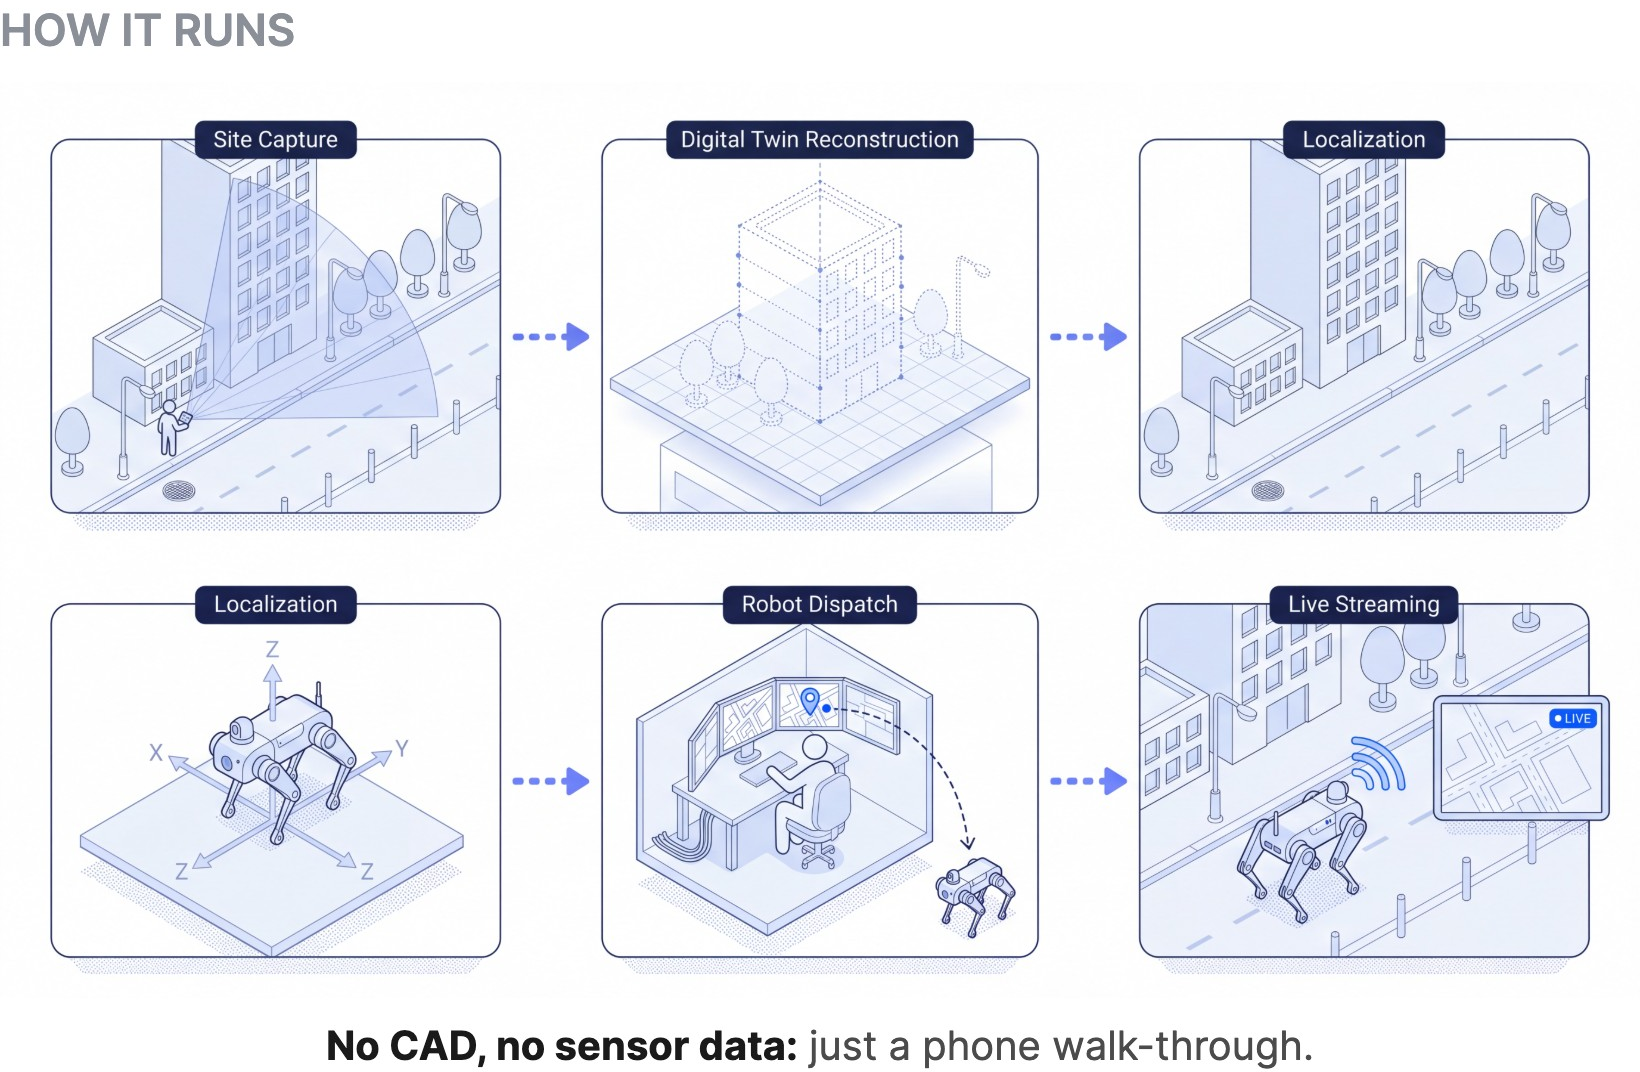
발표에서 소개한 운영 순서는 다섯 단계입니다.
1단계: 현장 촬영
휴대폰이나 일반 카메라를 들고 현장을 걸으며 촬영합니다. CAD·BIM 도면이나 라이다처럼 비싸고 다루기 어려운 센서는 쓰지 않습니다.
2단계: 디지털 트윈 복원
촬영 영상으로 슈퍼브에이아이의 3D 트윈 기술이 현장을 복원합니다. 구축 비용이 낮아 어느 현장이든 트윈을 만들 만합니다.
3단계: 위치 인식
로봇이 트윈 위에서 자기 위치를 실시간으로 파악합니다. 관제 요원은 로봇이 어디에 있고 무엇을 보는지 늘 확인합니다.
4단계: 로봇 출동
트윈 위에서 클릭 한 번으로 로봇을 보냅니다.
5단계: 실시간 스트리밍
로봇 카메라 화면이 CCTV와 같은 지도 위로 들어옵니다. 로봇이 쓰러진 사람이나 화재·연기·배회 같은 위험을 발견하면 트윈 위에 위치가 표시되고 관제 요원에게 알림이 갑니다.
슈퍼브에이아이가 피지컬 AI(Physical AI)에서 맡는 부분은 시각입니다. 로봇 하드웨어는 만들지 않으므로 로봇 기종을 가리지 않습니다. 고정 카메라·로봇·드론 등 어떤 출처의 영상이든 모델이 읽어 같은 3D 트윈 위에 올립니다. CCTV와 로봇이 각자 본 장면이 대시보드 하나에서 이어집니다.
자세히 보기 → AI CCTV 영상관제 시스템 가이드
관제 AI가 하는 일: 찾기·설명하기·답하기
기존 영상분석 AI와 AI CCTV, 순찰 로봇은 학습한 대상만 탐지합니다. 화재나 쓰러짐처럼 정해진 몇 가지 클래스입니다. 발표에서는 제로를 쓴 관제 시스템이 하는 일을 세 가지로 나눠 설명했습니다. 세 가지 모두 마지막 판단은 관제 요원에게 남깁니다.
| 구분 | 기존 영상분석 AI | 제로 기반 관제 |
|---|---|---|
| 새 탐지 대상 추가 | 정의·데이터 수집·라벨링·학습·배포 5단계 | 문장 입력·배포 2단계 |
| 경보 | 이벤트 발생 알림 | 경보마다 판단 근거를 문장으로 첨부 |
| 지난 영상 확인 | 카메라별 녹화를 사람이 돌려 봄 | 자연어로 묻고 카메라 간 동선을 지도에 표시 |
| 최종 판단 | 관제 요원 | 관제 요원, 그 판단이 모델 학습에 반영 |
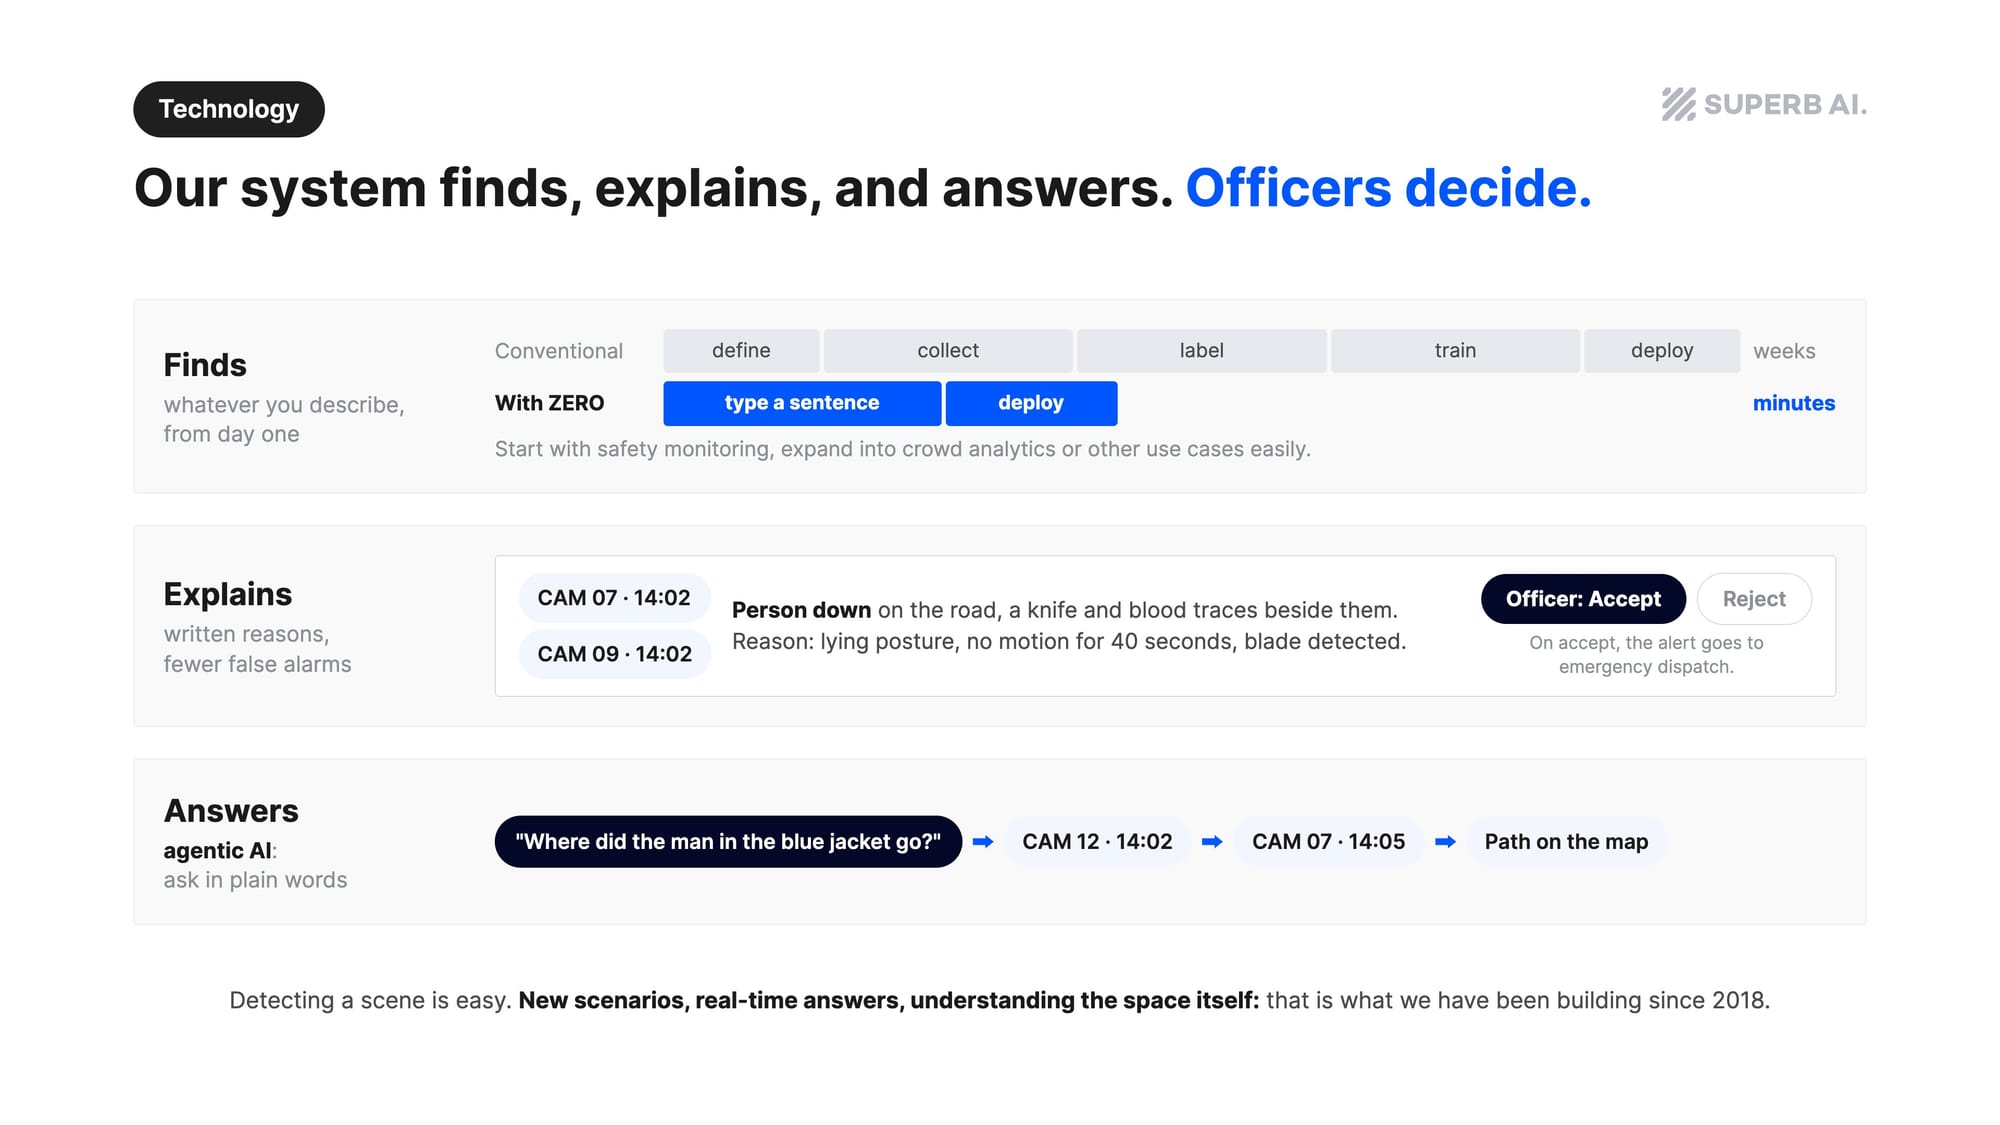
찾기: 문장으로 탐지 대상을 정합니다
찾고 싶은 상황을 평이한 문장으로 입력하면 제로가 바로 탐지를 시작합니다. 오늘은 화재와 연기를 찾고 내일은 실종자를 찾는 식입니다. 제로는 산업 현장의 지식을 미리 학습한 모델이라 새 활용 사례로 넓힐 때 재학습이 필요하지 않습니다. 안전 관제로 시작해 군중 분석 같은 다른 과제로 넓혀 갑니다. 제로는 CVPR 2026 Foundational 퓨샷 객체 탐지 챌린지에서 20개 산업 도메인 평균 mAP 53.9로 1위를 했습니다(대회 결과 정리).
설명하기: 경보마다 판단 근거를 남깁니다
경보에는 화면에서 무엇을 봤고 왜 중요한지가 함께 붙습니다. 발표 화면의 예시는 "도로에 사람이 쓰러져 있고 옆에 칼과 혈흔이 보임. 근거: 누운 자세, 40초간 움직임 없음, 칼날 탐지"였습니다. 관제 요원은 이 설명을 읽고 출동시킬지 기각할지 정합니다. 승인한 경보는 긴급 출동 체계로 전달됩니다.
오경보는 누군가 출동하기 전에 이 단계에서 걸러집니다. 관제 요원의 승인과 기각은 다시 모델로 들어가고, 모델은 그 현장의 관제 요원이 판단하는 방식을 계속 학습합니다.
답하기: 관제 요원이 묻고 답을 받습니다
대시보드에는 에이전틱 AI가 들어 있습니다. 관제 요원이 "파란 재킷을 입은 남자는 어디로 갔나?"라고 물으면 수 시간 분량의 녹화 영상을 검색해 카메라를 넘나드는 동선을 지도 위에 그립니다. 발표 화면에서는 12번 카메라 14시 02분과 7번 카메라 14시 05분을 거쳐 지도 위 경로로 이어졌습니다. 관제 요원은 그 자리에서 실시간 위치를 확인하거나 로봇을 보내 확인합니다.
실측: 이미 운영 중인 현장
발표에서는 운영 중인 현장과 검증을 마친 현장을 한 곳씩 소개했습니다. 두 현장 모두 이미 설치돼 있던 카메라를 그대로 썼습니다.
김천시 스마트시티: 교차로와 공원의 위험 상황을 실시간으로
김천시에서는 공원의 쓰러짐, 건물의 화재·연기, 교차로의 불법 유턴과 무단횡단, 폭행 같은 위험 상황을 실시간으로 감지합니다. 이벤트가 감지되면 시 관제센터로 전달됩니다. 관제 요원이 확인한 뒤 소방서나 경찰 등 담당 기관에 알립니다. CCTV 영상에서 사람과 차량 같은 주요 객체를 탐지하는 정확도는 90%를 기록했습니다(김천시 사례).
자세히 보기 → 김천시 AI 스마트시티 공공안전 사례
인천국제공항: NVIDIA AI 블루프린트 VSS를 활용한 승객 흐름 PoC
인천국제공항에서는 슈퍼브 영상 관제 솔루션과 NVIDIA AI 블루프린트 VSS를 결합한 PoC로 승객 흐름 분석을 검증했습니다. 체크인 카운터와 출국장의 혼잡도를 분석하고 승객 대기 시간을 예측했습니다. 객체 재인식 기술로 카메라를 넘나드는 승객 동선을 추적해 실종자를 신속하게 찾을 수 있는 가능성도 확인했습니다.
자세히 보기 → 인천국제공항 승객 흐름 관리 PoC
어느 현장이든 시스템은 무엇을 알릴지 정하고 최종 판단은 사람이 합니다.
어떤 과제에 쓸 수 있나요?
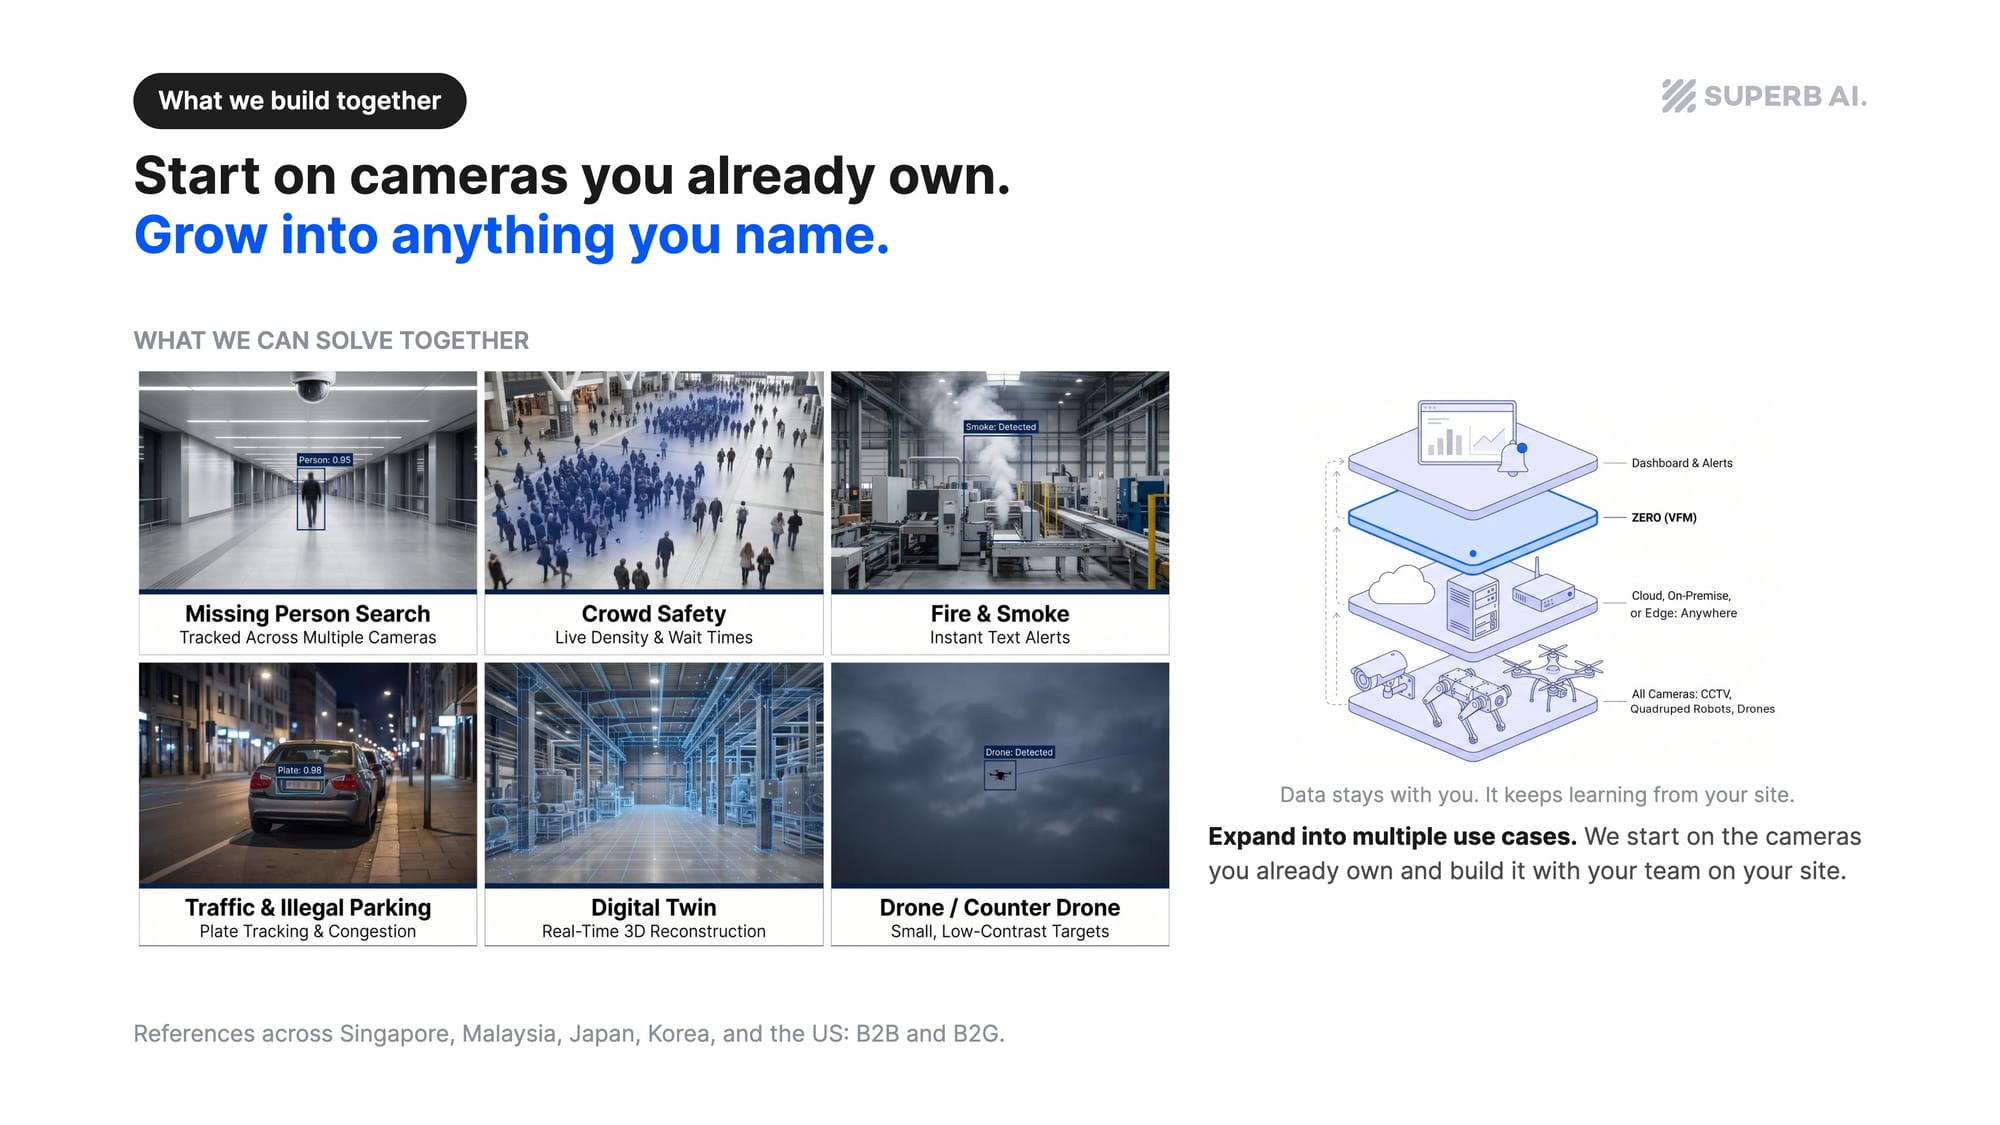
발표에서 소개한 공공안전 과제는 여섯 가지입니다.
· 실종자 수색: 여러 카메라에 걸친 인물 추적
· 군중 안전: 실시간 밀집도와 대기 시간
· 화재·연기: 문장으로 오는 즉시 경보
· 교통·불법 주정차: 번호판 추적과 혼잡도
· 디지털 트윈: 실시간 3D 복원
· 드론·대드론: 작고 대비가 낮은 표적 탐지
CCTV와 로봇 외에 X선 영상과 드론 영상에서도 작고 대비가 낮은 대상을 찾습니다.
공공기관이 도입 전에 확인할 세 가지
첫째, 이미 설치된 카메라를 그대로 쓰는지 봅니다. 김천시와 인천국제공항 모두 기존 카메라로 시작했습니다.
둘째, 데이터가 기관 안에 머무는지 봅니다. 제로는 클라우드·온프레미스·엣지 어디서든 구동하며 기관이 쓰는 하드웨어와 인프라 위에서 돌아갑니다. 폐쇄망 안에서 운영하면서 그 현장의 데이터로 계속 개선됩니다.
셋째, 시작에 무엇이 필요한지 봅니다. 샘플 영상이나 테스트 환경, 그리고 풀고 싶은 과제 하나면 됩니다. 그다음은 현장에서 함께 만듭니다.
슈퍼브에이아이는 산업 현장의 시각 데이터를 기업이 활용할 수 있는 인텔리전스로 전환하는 비전 인텔리전스 기업입니다. 기존 CCTV와 로봇, 드론의 영상을 하나의 3D 디지털 트윈 위에서 읽는 공공안전 관제 시스템을 구축합니다.