
[슈퍼브 인사이트] 🤖 허깅페이스 주인이 바뀌면, 거기서 내려받던 로봇 데이터는 어떻게 될까요?
로봇 학습 데이터가 모이던 저장소가 GPU 공급자 소유가 됩니다. 공시에 적힌 개방성 약속과 적히지 않은 기간·강제 수단을 함께 읽었습니다.

>> 뉴스레터 구독하기
🌟 SUPERB Spotlight
129억 달러, 젠슨 황이 직접 쓴 발표문
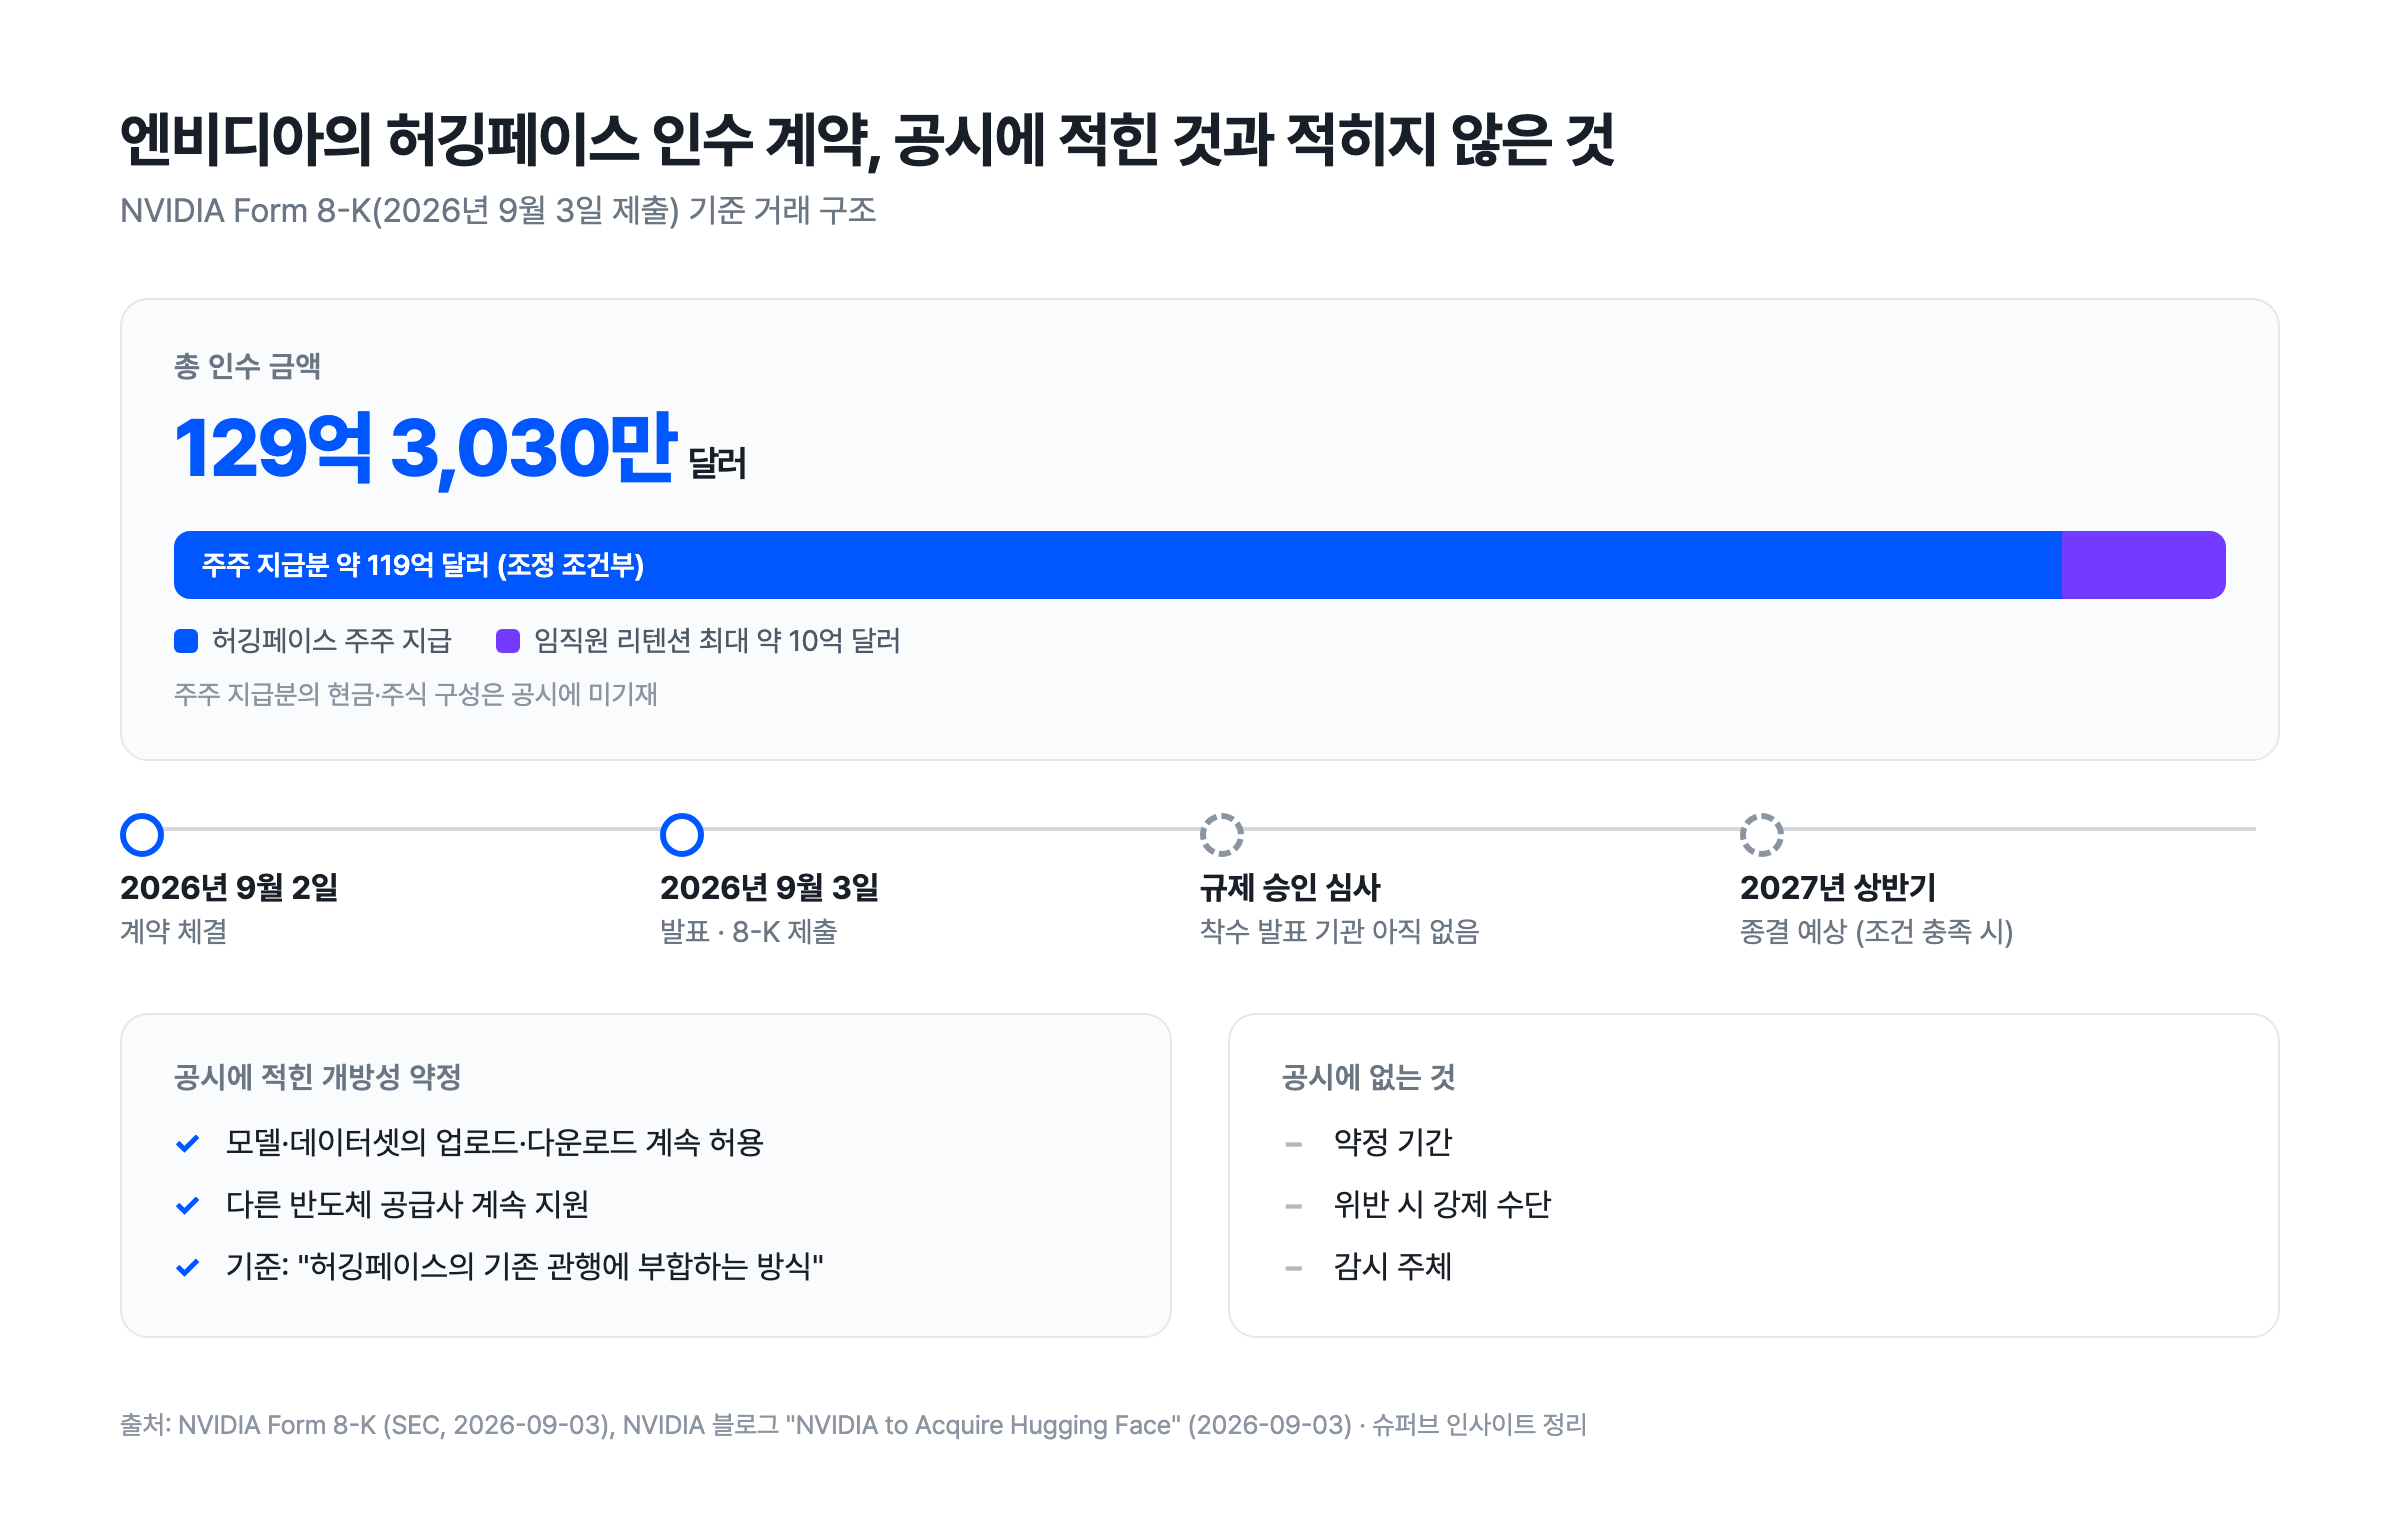
지난 3일 엔비디아가 허깅페이스 인수 계약을 발표했습니다. 젠슨 황 CEO 본인 명의 글에 적힌 금액은 129억 3,030만 달러입니다.
같은 날 제출된 8-K 공시를 열어 보면 그 금액이 둘로 갈립니다. 허깅페이스 주주에게 지급되는 인수대금이 약 119억 달러(조정 조건부), 엔비디아에 합류하는 허깅페이스 임직원을 위한 주식 기반 리텐션 프로그램이 최대 약 10억 달러입니다. 주주 지급분이 현금인지 주식인지는 공시에 적혀 있지 않습니다.
시점도 나눠 봐야 합니다. 계약 체결은 9월 2일, 종결 예상은 2027년 상반기입니다. "규제 승인 수령을 포함한 통상적 종결 조건의 충족 또는 면제"가 붙어 있어, 지금은 인수가 끝난 상태가 아닙니다.
같은 날 CNBC 인터뷰에서 젠슨 황은 "다른 입찰자들이 있었고, 129억 달러가 거래를 마무리하는 데 든 값"이라고 말했습니다. 금액의 크기는 두 숫자와 대 보면 잡힙니다. 허깅페이스는 2023년 8월 시리즈 D에서 기업가치 45억 달러로 평가받은 것으로 보도됐으니 이번 금액은 그 값의 약 2.9배입니다. 엔비디아 쪽에서 보면 직전 분기 매출 962억 달러의 13% 수준입니다.
왜 이 인수가 로봇 이야기인가
허깅페이스는 발표문 기준 개발자·연구자·크리에이터 1,800만 명이 모델 300만 개와 데이터셋 50만 개를 공유하는 곳입니다. 기업 20만 곳이 쓰고 있습니다. 여기까지는 오픈소스 AI 플랫폼 이야기입니다.
로봇 쪽 계보는 따로 있습니다. 허깅페이스는 2024년 3월 테슬라 옵티머스 팀 출신 연구자를 영입해 오픈 로보틱스 프로젝트를 시작했습니다. 두 달 뒤에는 로봇 학습 라이브러리 LeRobot을 공개했습니다. 2025년 4월에는 프랑스 로봇 기업 폴렌 로보틱스를 인수했습니다. 창사 이래 다섯 번째 인수였습니다. 공개 1년 만에 LeRobot 깃허브 스타가 1만 2,000개를 넘긴 시점이었습니다.
올해 5월에는 그 인수로 확보한 탁상 로봇 리치 미니용 앱스토어까지 열었습니다. 설치 대수 약 1만 대, 커뮤니티가 올린 앱 200개 이상이었죠.
엔비디아는 그 위에 자기 스택을 얹었습니다. 7월 6일 오픈 VLA 모델 Isaac GR00T 1.7과 데이터 수집 프레임워크 Isaac Teleop을 LeRobot에 넣었습니다.
지금 실제로 무엇이 올라와 있는지 직접 세어 봤습니다. 9월 4일 기준 허깅페이스에서 로보틱스로 분류된 데이터셋은 8만 94개, 모델은 3만 1,099개입니다(LeRobot 조직 페이지에만 데이터셋 189개). 다만 이 8만 개에는 개인이 올린 텔레오퍼레이션 녹화가 대량 포함돼 있어 규모와 품질이 균질하지 않습니다.
가장 많이 쌓아 둔 회사가 인수자로 나섰습니다
발표문에서 엔비디아는 자신을 허깅페이스의 최대 오픈모델·데이터 기여자로 소개했습니다. 모델 500개 이상, 오픈 데이터셋 250개 이상을 올렸다는 것입니다. 두 달 전 블로그에서는 LeRobot 데이터셋을 "가장 큰 오픈소스 피지컬 AI 데이터셋"으로 부르며 궤적 35만 개 이상, 그래스프 5,700만 건, 다운로드 1,500만 회 이상을 들었습니다.
로봇 데이터를 올리고 내려받는 장소와, 그 데이터로 모델을 돌릴 칩을 파는 곳이 한 회사 안으로 들어옵니다. 이 구조를 허깅페이스도 알고 있었습니다. 지난달 낸 오픈모델 현황 리포트에 이런 대목이 있습니다.
"올해 신규 오픈모델을 가장 많이 발행한 두 조직은 하드웨어를 만드는 회사, 곧 AMD와 엔비디아다. 하드웨어 벤더들은 오픈모델이 칩을 파는 수단임을 알아차렸다. 특정 하드웨어에 최적화된 모델을 무료로 풀어놓는 것이 그 하드웨어가 작동한다는 가장 분명한 증거이기 때문이다."
(허깅페이스 오픈모델 현황 리포트, 2026년 여름)
플랫폼 소유가 무엇을 바꿀 수 있는지 짐작할 기록도 이미 있습니다. 인수 두 달 전인 7월 7일 엔비디아와 허깅페이스가 함께 올린 공지에는 "이번 릴리스로 GR00T 1.7이 LeRobot에서 N1.5를 대체하며, N1.5는 더 이상 지원되지 않으므로 개발자들은 새 모델로 전환해야 한다"고 적혀 있습니다. 구버전 정리는 흔한 운영입니다. 다만 오픈소스 라이브러리 안에서 특정 벤더가 자기 모델의 세대교체 시점을 정한 기록이기도 합니다.
물론 세상의 로봇 데이터가 전부 여기 있지는 않습니다. 대표적 공개 데이터셋인 Open X-Embodiment는 21개 기관이 로봇 22종에서 모은 궤적 100만 개 이상을 담고 있는데, 공식 배포는 구글 딥마인드의 클라우드 스토리지 버킷에서 이뤄집니다. 로봇 파운데이션 모델 기업 피지컬 인텔리전스도 허깅페이스 조직 계정에는 모델을 하나만 두었습니다. 실제 정책 가중치는 자체 클라우드 버킷에 있습니다. 저장소는 아직 여러 곳으로 나뉘어 있습니다.
약속은 공시에 적혔고, 기간은 적히지 않았습니다
개방성 우려를 엔비디아도 예상한 듯합니다. 8-K에 약정이 명시돼 있습니다.
"엔비디아는 무엇보다 허깅페이스의 기존 관행에 부합하는 방식으로 허깅페이스 플랫폼을 개방된 상태로 유지하기로 약속했다. 이 약속에 따라 허깅페이스는 모델 제작자·개발자·사용자가 자신이 선택한 모델과 데이터셋을 업로드하고 다운로드하도록 계속 허용하고, 다른 반도체 공급사들을 계속 지원할 것이다."
(NVIDIA Form 8-K, 2026년 9월 3일 제출)
"다른 반도체 공급사 지원"까지 적어 넣은 것은 꽤 구체적인 약속입니다. 허깅페이스 CEO 클레망 델랑그도 같은 날 CNBC 인터뷰에서 "엔비디아 팀 안에서 독립적이고 중립적인 플랫폼을 계속 운영하는 것"이 목표라고 했습니다. 그런데 공시의 같은 문장에 조건이 함께 붙어 있습니다. 기준이 "허깅페이스의 기존 관행에 부합하는 방식"이고, 약정 기간과 위반 시 강제 수단, 감시 주체는 공시에 없습니다.
참고할 선례가 있습니다. 엔비디아는 2024년 GPU 오케스트레이션 기업 Run:ai를 인수하면서 그 소프트웨어를 오픈소스로 공개하겠다고 발표했습니다. EU 집행위원회는 당시 심사에서 데이터센터용 개별 GPU 시장에서 엔비디아의 금액 기준 점유율이 90%대이고 AMD와 인텔이 각각 0~5%라고 적었습니다. 그러고도 조건 없이 승인했습니다.
심사 전에 AI Now·Article 19·오픈마켓연구소 등 시민사회 9개 단체가 의견서를 내어 "집행위는 Run:ai 서비스가 오픈소스로 남는다는 엔비디아의 발표에 오도되어서는 안 된다"고 요청했습니다. 결정문은 각주에서 오픈소스 여부가 애초에 경쟁 평가의 대상이 아니었으므로 오도될 여지가 없다고 답했습니다. 개방 약속이 심사에서 가점도 감점도 아니었다는 뜻입니다.
같은 공시에 신설된 리스크 팩터도 눈에 띕니다. 제목이 "정부 규제가 우리 사업과 허깅페이스 플랫폼에 부정적 영향을 줄 수 있다"인데, 본문에 이런 문장이 들어 있습니다.
"세계에서 가장 인기 있고 성공한 오픈소스 모델 다수가 중국에서 출발해, 미국과 전 세계 개발자들이 내려받아 수정하고 미세조정하고 시험한다."
(NVIDIA Form 8-K, 같은 문서)
플랫폼을 사들이면서 그 플랫폼에 올라온 모델의 출처가 규제 변수가 될 수 있다는 점을 투자자에게 미리 알린 셈입니다.
엔터프라이즈가 주목해야 할 시사점
첫째, 로봇 데이터의 보관 장소가 자산 목록에 올라갑니다.
지금까지 데이터 실사는 "우리가 어떤 데이터를 갖고 있나"를 물었습니다. 이번 거래는 여기에 "그 데이터가 어디에 있고 그곳의 주인이 누구인가"를 덧붙입니다. 학습에 쓰는 공개 데이터셋과 사전학습 가중치의 호스팅 위치를 목록으로 만들어 두면, 플랫폼 정책이 바뀔 때 무엇이 영향을 받는지 바로 확인할 수 있습니다.
국내 사정도 다르지 않습니다. 정부는 독자 AI 파운데이션 모델의 배포 방식을 허깅페이스 등에 올리는 것으로 정했습니다. 과학기술정보통신부는 지난달 브리핑에서 허깅페이스의 평가를 사업 성과의 근거로 인용했습니다.
둘째, 개방성 약속은 기간과 강제 수단을 함께 봐야 합니다.
공시에 적힌 약정도 기준이 "기존 관행"이고 기간이 없습니다. 계약이 종결되는 2027년 상반기까지는 조건이 확정되지 않은 구간인데요. 특정 저장소에서만 내려받는 데이터셋이나 가중치가 학습 파이프라인에 있다면, 종결 전에 사본을 자체 스토리지에 한 벌 더 두는 편이 안전합니다.
셋째, 데이터 계층 자체가 인수 대상이 되는 거래는 올해 한 건 더 있었습니다.
지난 8월 3일 엔터프라이즈 분석기업 EXL이 라이다·영상 학습 데이터를 다루는 아이메리트 인수를 완료했습니다. 자금 흐름도 같은 방향입니다. 크런치베이스 집계로 올해 상반기 피지컬 AI 벤처투자는 521건 474억 달러로 전년 동기(436건 264억 달러)보다 크게 늘었습니다. 국내 2027년 예산안에도 피지컬 AI 학습용 데이터 인프라가 1,440억원 규모로 신규 편성됐습니다.
슈퍼브에이아이는 데이터를 만드는 쪽에 서 있습니다. 인류가 생성하는 데이터의 80% 이상이 시각 데이터인데 비즈니스 가치로 전환되는 비율은 1% 미만입니다. 슈퍼브에이아이는 1.3억 장 이상의 산업용 시각 데이터를 직접 축적해 왔습니다. 산업 특화 비전 파운데이션 모델 제로(ZERO)는 그 데이터 위에서 제조·로보틱스·자율주행·물류·국방 현장의 화면을 판단으로 바꾸는 일을 합니다. 저장소의 주인이 바뀌어도 현장에서 나온 데이터의 소유는 그 현장에 남아 있어야 한다고 봅니다.
이번 거래가 규제 승인을 거쳐 종결되는 시점은 2027년 상반기입니다. 그 전에 한 번 적어 볼 만한 목록이 있습니다. 우리 모델이 학습에 쓰는 데이터셋과 가중치는 어디에서 내려받는지, 우리 현장에서 나온 데이터는 누구 계정에 올라가 있는지요. 구독자님의 조직은 이 목록을 갖고 계신가요?
👉 우리 현장 이미지로 무엇이 검출되는지 확인해 보기 >> 데모 신청
✏️ SUPERB Curation
차문수 CTO의 추천:
LeV-JEPA, 얀 르쿤이 참여한 새로운 비디오 학습 프레임워크 공개
LeV-JEPA는 영상의 모든 픽셀을 생성하는 대신 영상 속 중요한 변화를 잠재 표현 공간에서 예측하도록 학습하는 비디오 모델입니다. JEPA(Joint Embedding Predictive Architecture)를 기반으로, 복잡한 영상에서 미래에 어떤 일이 일어날지를 효율적으로 이해하고 예측하는 데 초점을 맞췄다고 하는데요.
특히 모든 프레임을 동일하게 처리하지 않고, 예측하기 어렵거나 정보량이 많은 부분을 중심으로 선택적으로 학습하는 것이 특징입니다. 이를 통해 기존 비디오 생성 기반 방식보다 적은 연산으로 영상을 이해하면서도 행동 인식과 미래 예측 등 다양한 비디오 태스크에서 경쟁력 있는 성능을 보여준다고 합니다.
AI가 픽셀 자체를 생성하는 방식에서 벗어나 현실 세계의 핵심적인 변화와 구조를 이해하고 예측하는 방향으로 발전할 수 있음을 보여준다는 점에서, 월드 모델과 Physical AI 분야에서 주목해볼 만한 연구입니다.
정현지 Product Advocate의 추천:
World Labs, 이미지를 3D·4D 세계로 재구성하는 월드 모델 Atlas 공개
Fei-Fei Li가 이끄는 World Labs가 이미지와 영상으로부터 3D·4D 공간을 재구성하는 월드 모델 Atlas를 공개했습니다. 단일 이미지에서 3D 공간을 생성하는 Single-to-3D뿐 아니라, 소수의 시점 이미지만으로 장면을 복원하는 Sparse Views-to-3DGS, 시간에 따라 움직이는 장면을 표현하는 4D Gaussian Splatting(4DGS) 등 다양한 공간지능 기능을 하나의 모델에서 지원한다고 합니다.
특히 입력 이미지가 적거나 시점 간 차이가 큰 상황에서도 일관된 3D 공간을 구성하고, 동적인 영상에서는 물체의 움직임까지 포함한 4D 장면을 재구성하는 것이 특징인데요. 여러 벤치마크에서 기존 전문 모델을 뛰어넘거나 경쟁력 있는 성능을 보이며, 범용 월드 모델의 가능성을 보여줍니다.
AI가 2D 이미지와 영상을 이해하는 것을 넘어 실제 세계의 공간과 시간까지 모델링하는 방향으로 발전하고 있다는 점에서, 로보틱스와 Physical AI 분야에서도 주목해볼 만한 연구입니다.