
[슈퍼브 인사이트] 로봇이 6만 5,000시간 일했다면, 사람은 그동안 몇 번 개입했을까요?
2025년 매출 180만 달러인 휴머노이드 기업의 기업가치 25억 달러 상장안이 11월 2일(현지 시각) 주주 표결에 부쳐졌습니다. 공시에 나온 숫자와 아직 나오지 않은 숫자를 나눠 읽어봤습니다.

>> 뉴스레터 구독하기
🌟 SUPERB Spotlight
매출 180만 달러 기업의 25억 달러 상장 표결
지난 6월 24일, 물류 현장용 휴머노이드 디짓(Digit)을 만드는 어질리티 로보틱스(Agility Robotics)가 기업인수목적회사(SPAC) 처칠 캐피털 XI과의 합병을 발표했습니다. 상장 전 기업가치는 25억 달러입니다. 발표 당시에는 주주 상환이 없다는 가정에서 6억 2,000만 달러 이상을 조달할 계획이었고, 이 가운데 약 2억 달러가 폭스콘이 주도한 투자였습니다.
미국 증권거래위원회(SEC)는 10월 13일 증권신고서 효력을 발생시켰고, 처칠 캐피털 XI 주주총회 표결은 11월 2일(현지 시각)로 잡혔습니다. 상환 신청 기한이 지난 뒤 나온 10월 30일 공시에서 예상 조달액은 거래 비용 차감 전 약 4억 6,500만 달러로 줄었습니다. 신탁 계좌에서 들어올 자금이 약 4억 2,400만 달러에서 1억 6,400만 달러로 줄었기 때문인데요. 합병 회사 주식을 받는 대신 투자금을 돌려받겠다고 신청한 주주가 그만큼 많았다는 뜻입니다. 승인되면 거래는 11월 4일 종료되고, 11월 5일부터 나스닥에서 'AGLT'로 거래될 예정입니다.
로봇 전문 매체 더 로봇 리포트가 증권신고서를 인용해 전한 2025년 매출은 180만 달러, 같은 해 영업손실은 1억 4,000만 달러였습니다. 기업가치를 매출로 나누면 약 1,400배입니다. 지표는 다르지만 중국 유니트리도 상하이 거래소에 낸 주가 이상 변동 공시에서 10월 26일 기준 자사 주가수익비율(PER)이 465.22배로 업종 평균 38.54배의 열두 배를 넘는다며 투자자에게 위험을 알렸습니다(증권지성 전재본).
3억 달러 주문에는 어떤 조건이 따랐나
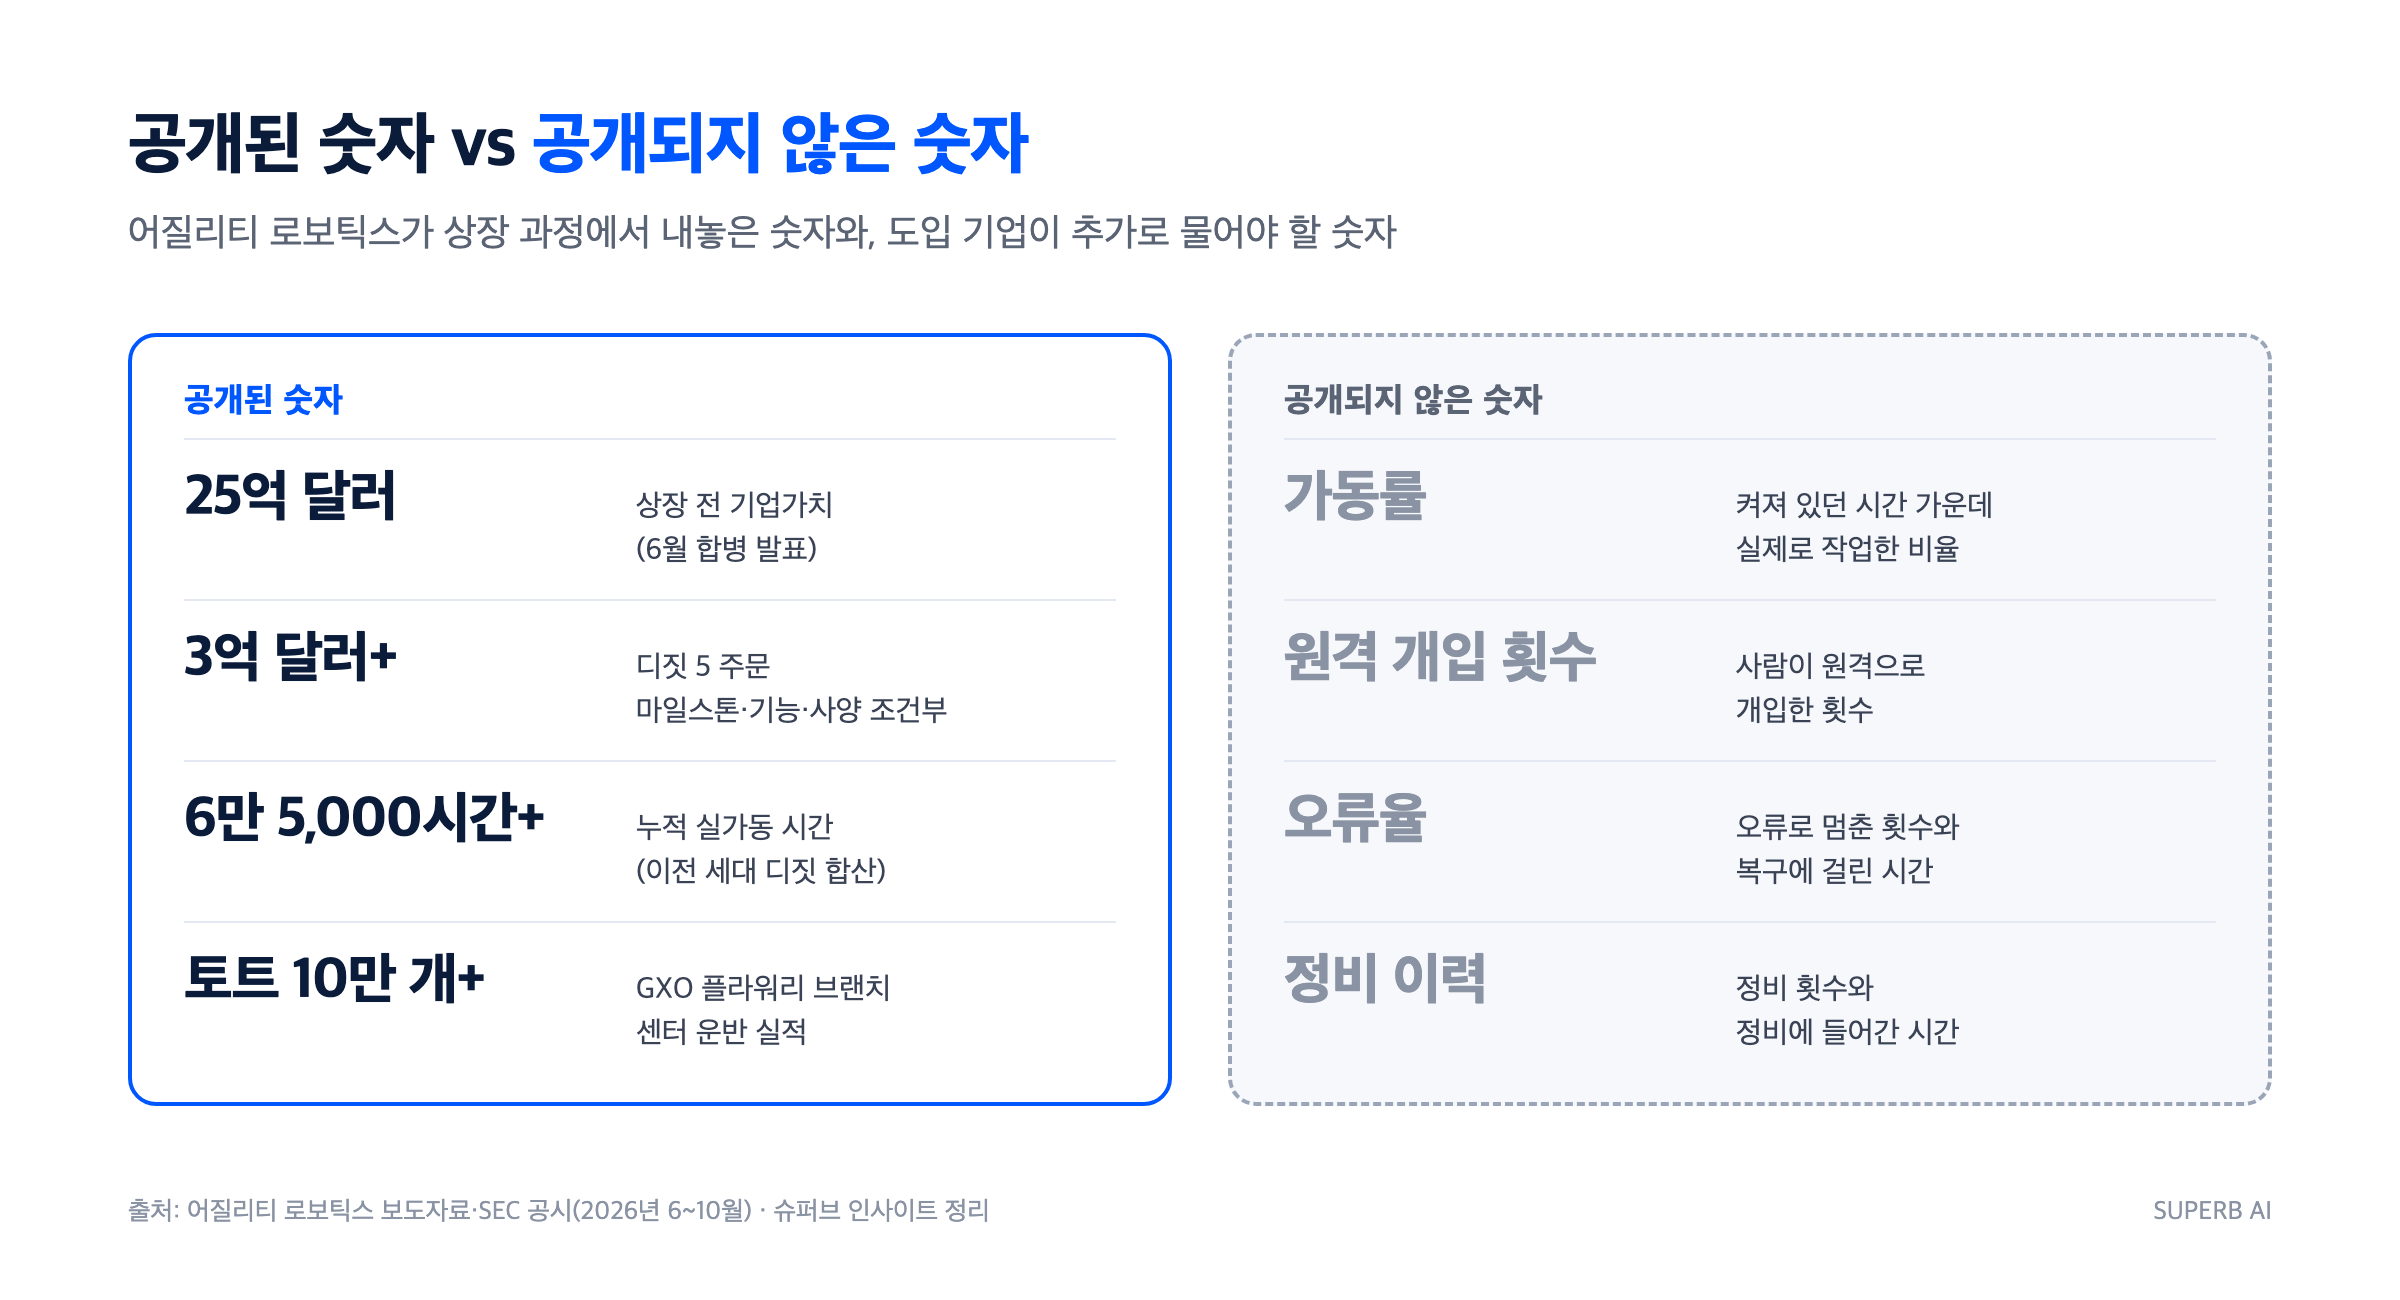
어질리티가 투자자에게 가장 먼저 제시한 숫자는 주문액입니다. 9월 15일 공개한 차세대 디짓 5에 대해 3억 달러가 넘는 주문을 확보했다고 밝혔는데요. 10월 13일 보도자료의 원문은 이렇습니다.
"more than $300 million in committed orders (subject to the satisfaction of certain contractual milestones, product features and/or specifications)"
(어질리티 로보틱스 보도자료, 2026년 10월 13일)
6월 합병 발표 때는 '계약 마일스톤 달성'만 조건이었는데, 10월 문서에는 '제품 기능과 사양'이 조건으로 더해졌습니다. 디짓 5 얼리 액세스는 2027년 상반기에 시작할 예정이므로, 이 주문이 매출로 잡히려면 아직 출하되지 않은 제품이 계약서의 사양을 맞춰야 합니다. 더 로봇 리포트는 같은 기사에서 이 주문이 고객 한 곳에서 나왔다고 전했습니다.
회사와 투자자의 평가는 다릅니다. 페기 존슨 CEO는 7월 테크크런치 인터뷰에서 재무 전망치를 내놓지 않은 채 회사를 "an acceleration story and a timing story"라고 설명했습니다. 반면 그레이즈 피크 캐피털의 스콧 스티븐스는 8월 10일 ION 애널리틱스에 휴머노이드 업계에서는 고객 대부분이 언제든 주문을 취소할 수 있어 주문액이 부풀려질 수 있다고 말했습니다. 기사는 그가 아직 개발 중인 제품의 주문에는 큰 무게를 두지 않는다고 전했습니다.
공개된 현장 숫자, 공개되지 않은 현장 숫자
어질리티가 주문 외에 공개한 현장 숫자는 아래와 같은데요.
- 이전 세대 디짓의 누적 실가동 시간 6만 5,000시간 이상 (10월 13일 보도자료)
- 물류기업 GXO의 미국 조지아주 플라워리 브랜치 센터에서 토트(물류 상자) 10만 개 이상 운반 (디짓 5 공개 자료)
- GXO 센터 두 곳 추가 배치, 2027년 초 시작 예정 (10월 26일 공시)
- 농기계 기업 AGCO의 캔자스주 헤스턴 공장 파일럿, 2027년 시작 예정, 대수·금액 비공개 (10월 20일 발표)
다만 이 시간 동안 로봇이 혼자 일한 비율, 사람이 원격으로 개입한 횟수, 멈춘 횟수와 정비에 들어간 시간은 보도자료에 없습니다. 10월 15일 배터리 협력사 니오볼트와 함께 밝힌 '하루 24시간 중 20시간 이상 작업'도 충전 설계로 가능해지는 목표치입니다.
테슬라도 운영 지표는 공개하지 않았습니다. 10월 21일 3분기 실적 발표에서 프리몬트 공장 양산 라인에서 옵티머스 생산을 시작했다고 밝혔지만 가격·외부 고객·생산 대수는 적지 않았습니다. 피규어 AI가 5월 휴머노이드 장시간 작업 라이브 방송을 했을 때, 5월 16일 스타트업 포춘은 라이브 방송도 회사가 낸 증거이고 구매자에게 필요한 것은 "uptime records, intervention counts, error rates and maintenance events"라고 짚었습니다.
중국 매체 36Kr 보도에 따르면 바클레이즈도 9월 18일 보고서에서 범용 휴머노이드의 대규모 배치가 2035년 전후가 될 수 있다고 봤습니다. 지금의 시연 상당수가 사전 프로그래밍이나 원격조종에 기대고 있고, 핵심 제약이 하드웨어보다 AI 지능이라는 판단입니다.
엔터프라이즈가 주목해야 할 시사점
첫째, 휴머노이드 기업의 주문액은 조건부터 확인해야 합니다.
어질리티의 3억 달러에는 마일스톤·기능·사양이라는 세 조건이 붙었고, 넉 달 사이 조건이 하나 늘었습니다. 도입을 검토하는 기업이 공급사의 수주 실적을 참고한다면, 그 주문이 출하된 제품에 대한 것인지 아직 나오지 않은 제품에 대한 것인지부터 나눠 보시길 권합니다.
둘째, 도입 검토 자료에는 가동 시간과 함께 개입 기록을 요청해야 합니다.
누적 가동 시간은 로봇이 켜져 있던 시간입니다. 같은 시간 동안 사람이 몇 번 원격으로 개입했는지, 오류로 멈춘 횟수와 복구에 걸린 시간은 얼마인지가 있어야 우리 현장의 인력 계획을 세울 수 있습니다. 공급사가 이 기록을 남기는 체계를 갖고 있는지도 함께 물어볼 만합니다.
셋째, 어질리티의 다음 현장 배치는 2027년에 시작합니다.
디짓 5 얼리 액세스(2027년 상반기), GXO 추가 배치(2027년 초), AGCO 파일럿(2027년) 모두 내년 일정입니다. 상장 기업이 되면 분기마다 실적을 공시해야 하므로, 내년 보고서에 개입 횟수나 가동률 같은 운영 지표가 실리는지 지켜보면 휴머노이드 도입 시점을 가늠하는 데 참고가 됩니다.
원격 개입 횟수나 오류로 멈춘 횟수는 로봇과 원격조종 시스템의 로그로 셀 수 있습니다. 다만 로봇이 멈춘 순간 주변 작업자와 물건이 어떤 상태였는지는 현장 카메라 영상을 봐야 알 수 있죠. 산업 특화 비전 파운데이션 모델 제로(ZERO)는 슈퍼브에이아이가 보유한 1.3억 장 이상의 산업용 시각 데이터를 바탕으로, 제조·물류 현장 영상 속 사람·설비·물체의 상태를 판단하도록 만든 모델입니다. 로봇 도입을 검토하신다면 공급사 로그와 별개로, 우리 현장 영상을 어떻게 남기고 읽을지도 함께 정해 두시길 권합니다.
상장 표결 결과와 별개로, 구독자님의 현장에 휴머노이드 견적서가 들어온다면 어떤 숫자를 먼저 확인하시겠어요? 주문액과 가동 시간 옆에 사람이 몇 번 개입했는지 적는 칸을 하나 만들어 두는 것부터 시작해 보시면 어떨까요?
👉 로봇 도입 전에 우리 현장 영상으로 무엇을 측정할 수 있는지 확인해 보세요. >> 슈퍼브 전문가에게 문의하기
✏️ SUPERB Curation
차문수 CTO의 추천:
초안은 빠르게, 검증은 정확하게. 비전 언어 모델의 객체 위치 찾기를 개선한 LOCUS 공개
비전 언어 모델(VLM)이 자연어로 지시한 객체의 위치를 빠르면서도 정밀하게 찾아낼 수 있게 됩니다. LOCUS는 '오른쪽 코끼리'처럼 문장으로 설명한 대상을 이미지에서 찾아 박스로 표시하는 비주얼 그라운딩(Visual Grounding) 작업을 위한 기법입니다. 기존 VLM은 박스 좌표를 토큰 단위로 하나씩 생성해 정확하지만 느리거나, 작은 예측 모듈(헤드)로 한 번에 추정해 빠르지만 경계가 느슨해지는 한계가 있었는데요. LOCUS는 헤드가 먼저 초안 박스를 그리고 모델이 이를 좌표 토큰으로 병렬 검증하는 '초안 작성 후 검증' 방식으로 두 방식의 장점을 결합했습니다.
그 결과 평균 18.46단계가 필요하던 좌표 생성을 5.60번의 연산으로 끝내면서, 정답 박스와의 겹침 비율(IoU)이 0.9 이상이어야 맞은 것으로 치는 엄격한 기준에서도 정확도를 54.9%에서 59.1%로 끌어올렸습니다. 같은 모델을 vLLM으로 돌려 좌표를 생성할 때보다 1.5배 빠르며, 코드는 Apache 2.0 라이선스로, 2B·0.8B 모델은 허깅페이스에 공개되어 있습니다.
진현동 ML Engineer의 추천:
UIUC·구글 딥마인드 등, AI 에이전트의 추론 방식을 한 장의 지도로 정리하다
이제 AI는 질문에 한 번 답하고 끝나는 모델을 넘어 스스로 계획하고 도구를 쓰고 경험에서 배우는 에이전트로 진화하고 있습니다. 일리노이대 어바나-샴페인(UIUC) 연구진이 구글 딥마인드, 메타, 아마존 등과 함께 발표한 이번 논문은 이 흐름을 '에이전틱 추론(Agentic Reasoning)'이라는 개념으로 체계화한 서베이(특정 분야의 연구를 종합 정리한 논문)입니다. 연구진은 에이전트의 추론을 세 층위로 나눴는데요. 계획·도구 사용·검색 같은 단일 에이전트의 기본기, 피드백과 메모리로 스스로 개선해 가는 자기 진화, 여러 에이전트가 역할을 나눠 협업하는 집단 추론입니다.
특히 모델은 그대로 둔 채 추론 과정을 설계하는 방식과 강화학습 같은 추가 학습으로 능력을 모델에 내재화하는 방식을 구분해, 실제 에이전트를 만들 때 참고할 수 있는 로드맵을 제시합니다. 과학, 로보틱스, 헬스케어 등 분야별 적용 사례와 함께 실제 환경 배포를 위한 거버넌스를 앞으로의 과제로 짚은 점도 눈여겨볼 만합니다.